2013/06/13

【高玉研】オープンラボが開催されました!

こんばんは!広報のMです。


今月5日、電気通信大学院のオープンラボが開催されました♪


電通大の学生や、他大学の4年生・・・


そして企業の方など、たくさんの方が訪れてくださいました!

研究室公開、次回は7月14日に開催される第1回学部オープンキャンパスです。
研究だけでなく、ARLISSの活動についてもご紹介しますよー!
たくさんの見学お待ちしております♪

2013/06/02

【ARLISS】チーム紹介!そのに!

こんにちは!広報のMです。
長らくお待たせしました、ARLISSチーム紹介、後半です!


今回ご紹介するチームは…


マルチローバチーム、『AOI』です!

写真は、先日初めて形になったローバの試作機です。
2個のタイヤを備えているという点は二輪ローバと同じですが、
こちらは二輪ローバと比べ、サイズがぐんと小さくなっています。
AOIチームではこの小型ローバを複数落下させる予定だそうです!
マルチローバとしてどんな制御を行うのでしょうか…続報をお待ちください!

ちなみにこのチーム、先日までお伝えしていた蛇チームです。
蛇のコンセプトは実現可能性を考慮し、不採用となってしまったそうです…。
残念ですが、今後はマルチローバの魅力をたっぷりお伝えしていきます!
お楽しみに♪


本年度の高玉研は、これまでご紹介してきました、
二輪ローバチームとマルチローバチームで参加します。


応援よろしくお願いいたします!!!

2013/05/15

【ARLISS】チーム紹介!そのいち!

こんにちは!広報のMです。
長らくお待たせしました…ARLISSの活動の続報です!


Twitterでもご報告させていただきましたが、
高玉研は先日、ARLISS2013への登録をいたしました。
今年度のARLISSには2チームで参加します!
なので今回から2回に分けて、各チームの魅力をご紹介します♪

今回ご紹介するチームは…


二輪型ローバチーム、『調査兵団 電通大支部』です!
チーム名は今大人気のとある漫画を元にしています。
さらに、製作する機体名は『RIVAI』に決定しました!
作中に登場する、人類最強と謳われる人物の名前から取っています。

写真は、昨年度のARLISSに出場したチームMcKinleyの二輪型ローバです。
二輪型ローバは写真のような見た目をしており、ロケットから放出された後、
パラシュートとともに着地し、両端にあるタイヤで進んでゴールを目指します。
今年度は、その二輪型ローバに画像処理機構を搭載します!
カメラでパラシュートや轍を検知して回避するのを目標にしています。
現在はカメラの選定に四苦八苦しているようです…今後に期待ですね♪


ちなみに、機体名の『RIVAI』には、インドネシア語で「ライバル」という意味があるそうです。
本番では他チームに負けず大きな成果を残してくれると信じて…!
みなさま、応援よろしくお願いいたします!


次回はもうひとつのチームをご紹介します。
これまで紹介してきた蛇型をコンセプトにしていたチームですが、
どうやらそこに大きな動きがあったようです!

一体なにが起こったのか…お楽しみに♪

2013/04/24

【高玉研】【B4】院試に向けて頑張っています!

こんにちは!広報のMです。
今回はARLISSはお休みして、われわれ学部4年、いわゆるB4メンバーの様子をお伝えします!


下の画像が、何をしているところかわかりますか…?


これを…


こうして…


こうじゃ!

なんと、初めはバラバラだった文房具の高さが順に揃っているのです!気付きましたか?

これは、毎週開催している大学院入試の勉強会のときの写真です。
高玉研・服部研・佐藤研の院試メンバーが集って、過去問を中心に勉強していきます。

そしてこれは、ソートアルゴリズムの動きを、文房具を使って再現しているところです。
これでみんなソートの問題はバッチリですね♪

高玉研の勉強会では、こうした楽しい雰囲気でみんな仲良く勉強しています。
8月の一般入試に向けて頑張るぞー!


次回は、ARLISSの新たな動きをご報告したいと思います!
お楽しみに♪

2013/04/13

【高玉研】【ARLISS】高玉研だよ!全員集合!


こんにちは! 広報のMです。
本日は休日ですが、お待たせしました久しぶりの更新です!
みなさまはどんな休日をお過ごしですか?


高玉研では先日、柔らかな日差しのもと、全員で集合写真を撮影しました!


この日撮影した写真は、高玉研ウェブサイトのトップページとメンバーページを飾っています。
ウェブサイトには、ブログやTwitterではご紹介しきれない高玉研の魅力が
日常風景から研究業績までいっぱい詰まっています!
Twitterなどからこのブログを見てくださっている方は、是非とも右のLinkメニューにある
「高玉研究室 Takadama Lab.」をクリックして覗いてみてくださいね♪


それでは、前回の答え合わせです!


が、ここでお詫びと訂正があります。
前回の記事で、この機体が「蛇の動きを参考に」製作されたとしましたが、
製作チームに確認したところ、「蛇をコンセプトに」製作されたとのことでした。
蛇の動きを取り入れるというよりも、蛇の形を取り入れるという目的だったそうです。
上記のとおり訂正させていただき、ここにお詫び申し上げます。
広報担当になり少々はりきりすぎました…ごめんなさい!

それでは改めまして…
こちらの試作機ですが、なぜ蛇をコンセプトに製作しようと思ったのか?
それはずばり…わだちにハマっても上手に脱出するためなのです!

写真からもわかるように、この機体はいくつかの小さい機体が連結して、
それぞれのモーターが駆動して前進します。
そのため、小さい機体のいずれかがわだちにハマってしまった場合、
わだちにハマっていない他の小さい機体のモーターをうまく駆動させることで、
ハマってしまった部分を押し出して脱出できるのではないか…?
そんなアイデアから採用された蛇型なのです。

蛇型製作チームのメンバー曰く、はじめに蛇というコンセプトを思いついたときは、
蛇特有の体をくねらせて前進する機体を夢見ていたそうです。
しかし、ARLISSという極限の条件のもとで、確実にゴールするためには、
タイヤとモーターによる動きは必要不可欠ということで、このアイデアになったとのことでした。

蛇の動きはできなくても、これならスムーズにわだちを乗り越えられるはず…!
簡単な試作段階のため効果は実証できていませんが、続報をお待ちください♪


それではこのへんで…
次回の更新もお楽しみに♪

2013/04/05

【ARLISS】加工機講習が行われました!

こんにちは!広報のMです。
綺麗だった桜もだんだんと散ってきましたね…ですが我らARLISSメンバーのやる気は散りません!


今日はARLISSの活動に新たに加わる学生へ、加工機の使い方などの指導が行われました。
下の画像は講習の様子です。


バンドソーで樹脂を切っています。初めて加工機に触れるメンバーもいるので、みんな真剣です。

ということで、無事に加工機講習も終え、ARLISSの機体製作が本格的に開始されます!
今後の活動に、みなさまどうぞご期待ください♪


それでは、前回の答え合わせです!


これが一体どういう動きをするのか?
実はこの機体、蛇の動きを参考に製作されました!
(13/04/13追記:正しくは蛇をコンセプトに製作されました!)
試作機なので、ちょっと全長が短く、蛇のようには見えませんが・・・(笑)
これでもしっかり全身をくねらせて進みます。

(13/04/13追記:全身をくねらせることで前に進むわけではありません。
正しくはモータの力で進みます。詳細は13/04/13更新の記事にて!)


では、一体なぜ蛇の動きを取り入れようと思ったのか・・・?
次回の更新では、その謎について迫ります!
どうぞお楽しみに♪

2013/04/03

【高玉研】【ARLISS】新年度スタート!

こんにちは!
本日から新たに広報担当となりました、学部4年のMです。


新年度の開始に合わせて、高玉研究室では衣替えが進んでいます…
研究室の掃除や学生PCの配備などを終え、われわれB4生もだんだんと研究室の雰囲気に慣れてきました。
プログラミング講習に教科書の輪読と、早々からとても充実した毎日です!


ARLISSの活動も本格始動!!
下の画像は、今年度の新しいアイデアの試作機です。
一体どんな動きをするのか・・・?


次回の更新でご紹介します!
お楽しみに♪

2012/12/08

UNISEC2012 ワークショップ in 北海道大学

今日,明日と北海道大学で開催されますUNISEC2012ワークショップに参加します!!
高玉研究室の2機のローバー
 
電気通信大学よりも大きすぎて迷ってしまいました><


プロジェクトマネージャーの北川さんが発表します!!

それでは,また後ほど.


記載者:B4 田島

2012/08/02

【高玉研B】 カラーセンサーモジュール

こんにちは、Tequila Sunriseチームです。


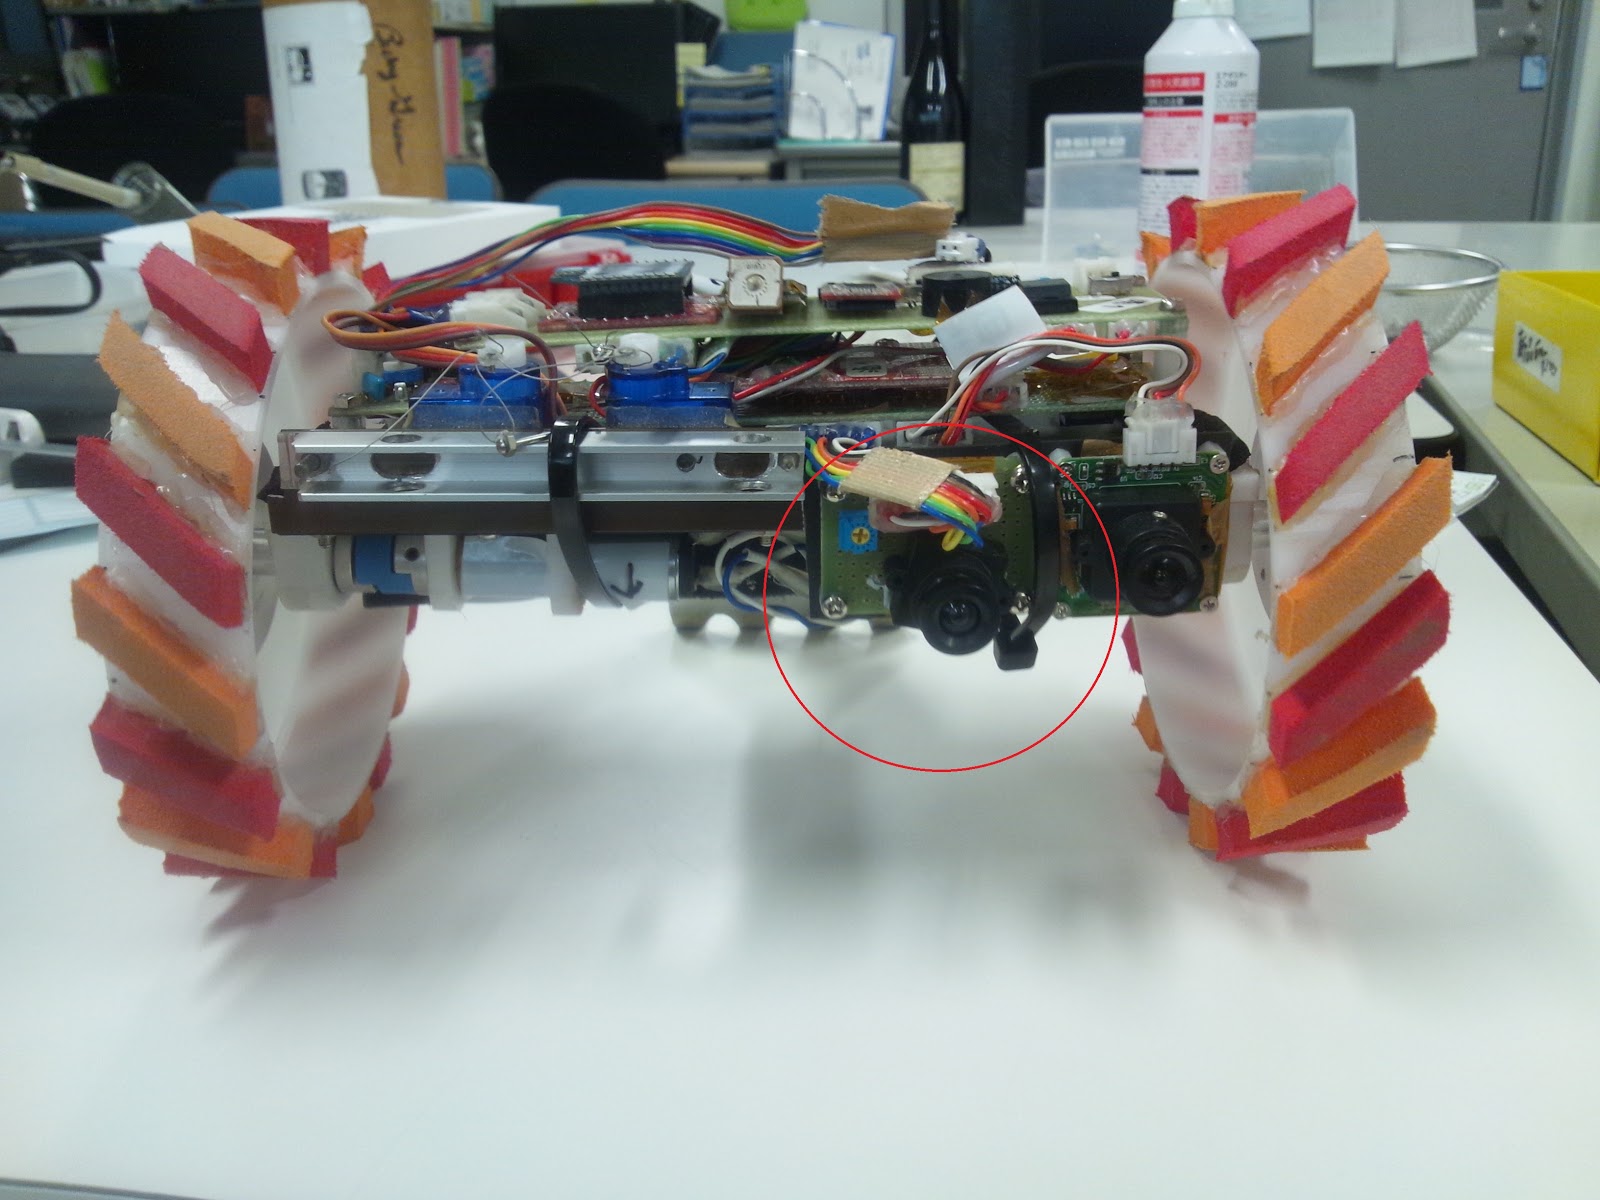
今回は Tequila Sunrise チームの目玉の一つ、カラーセンサーモジュールを紹介します。

カラフルなタイヤが特徴的なローバー、その前面に取り付けられたレンズのひとつがカラーセンサーモジュールになります。

赤とオレンジのタイヤ、ヒラメのように片側に寄ったレンズが特徴のローバー

前から見るとこの位置になります。
ローバー正面から撮影。
赤く囲われているのがカラーセンサーモジュールです。
2つのレンズの内、中央側がカラーセンサーモジュール、タイヤ側がカメラモジュールになります。
カラーセンサーモジュールの仕事は障害物の検知。
分離した自身のパラシュートと車の轍、この2つを検知し、回避できるようにするのが仕事です。
具体的には
  1. 着陸時、赤い色(パラシュートの色)を検知 ⇒ 前進を避けてパラシュートへの絡まりを回避
  2. 車の轍に嵌った時、より明るい色(空の色)を探して、その方向に前進

といったことができるようになるのが目標です。


現在は、検知回避プログラムの実装と改良を行ています。
これからは実験を重ねて検知、回避の成功率を上げていこうと思っています。


以上、Tequila Sunriseチームでした。


B4 高野

2012/08/01

【髙玉研A】国内審査終了!

こんにちは。McKinleyチームです。久しぶりの投稿です。


国内審査が終わりました!やったー!!!!!!
髙玉研は、新旧両チームともに無事ゴールできました。よかった。
うちのチームは3回目のトライでギリギリセーフだったんですけどね!

旧チーム、感動のゴールの瞬間(と思われる)


とりあえずは両チームとも、オールシーケンスを通してゴールできることを確認できました!
ということで、今後は振動実験や2,3号機の作成などをやっていくそうです。

今日頑張ってくれたローバーくんです


気が付けば8月になってましたが、夏の暑さに負けずに頑張っていきます!
本番まであと少し!!!!!

~M1の山﨑がお送りしました~

2012/07/13

【高玉研B】 変形・合体!

新チームの今週の活動ですが、
ついに、それぞれの担当が作っていたパーツを組み合わせて
1台の新ローバとして統合実験を行いました!

とはいえ、ローバが動くようになるまでには数々の関門が待ち構えていました。
メンバーの体力と気力が擦り減っていく中、

ついに新ローバが組み上がりました!
トロピカル(?)で派手なタイヤが目立ちます。
そして右下には新機構のカメラとセンサが…!


早速屋外での実験です。
新しくなったプログラムも順調に動いていました。

7月中はARLISS本番に向けて様々な実験を行うため、ローバ作りも佳境です。

また、7/15(日)にはオープンキャンパスがあり、高玉研究室では研究紹介の他、このローバのデモが行われる予定です!
興味のある方は是非、電気通信大学 西6号館の高玉研究室へお越しください!


B4 森

2012/06/25

【高玉研B】 轍と車軸と壊れたスタビ

久しぶりの更新になってしまい申し訳ありません。
新チームとして今していることを・・・
タイトルは特に気にしないでください(真顔


現在、車軸、モータ、タイヤ、基盤etc.各人、様々な部分を製作しております!!
僕が担当しているのは車軸部分
"車軸"を作成中


こういう風に付きます

そして、本体と装着されます!!


全体としては、轍を想定した実験も行っております


実験中のスタビライザ(壊)


次は車軸でなくその他の部分の製作の様子でもアップできればと思っております^^b

2012/06/24

【高玉研A】 タイヤ実験

こんにちは。McKinleyチームです。久しぶりの投稿です。

先々週くらいから梅雨に入ってしまい、なかなか外で実験できない日が続いています。 なので実験できる場所を探すのに一苦労。なかなかいいところが見つかりませんね…。

先週の火曜日は台風が来てしまい、今週は実験できないんじゃないかと思っていましたが…次の日はきれいに晴れてくれたので、前々から懸案事項に上がっていたタイヤの実験を行うことに。

きれいな夕焼け

ローバの動作確認やちょこちょこ修理をしていたらいつの間にか夕方に…。


新しく作ったタイヤ(通称:海苔巻きタイヤ)を装着したローバー

新タイヤを装着したローバーで直進性と段差走破を検証したところ…直進性はかなりよさそうですが、段差走破はあまりよろしくないという結果に。重量問題をクリアして、かつ直進性がいいので望みアリなタイヤになりそうです。
あとは他の機構と統合実験をしてみてどうなるか…といったところでしょうか。

直進性を判定中…
今後は直進性と段差走破の両方が可能なタイヤも考えつつ、他の機構との統合実験を行っていきたいと思います。

他の機構も実験して検証する段階まで来ているものがあるので、早く検証したいですね。
今週は天気に恵まれることを祈りたいと思います。


以上、McKinleyチームでした。


M1 本間


2012/06/05

【高玉研A】チームミーティング


こんにちは!
McKinley(高玉研B)のB4神馬です。

タイトルにもありますように、6月5日にチームミーティングを行いました。
内容は主に今後の予定についてです。
ブログについては、今日から1人ずつ順番に更新していくことになったので
チームBもこれからどんどん更新していくと思います^^

そういえば、特に告知はしていなかったのですが、
6月6日(明日)にオープンラボがあります!
今日中に新しいタイヤができるそうなので
明日のオープンラボ、もしくはオープンラボ中にタイヤの実験を行います!
オープンラボ中も各2チームそれぞれ1台ずつローバを走らせる予定ですので
興味のある方はぜひ西6号館まで見に来てくださいねー!
(高玉研は3階なので3階か1階で走らせてると思います。)

2012/06/03

【高玉研A】McKinley

【McKinley】
高玉研チームAの名前の由来 Mt McKinley !

Mount McKinley (別名Denali) はアラスカにある,北米大陸最高峰,標高は6194mです!
高緯度に位置し極寒であることから,登山者にとって極めて危険なことでも有名な山です.


北米の地で開催されるARLISSにおいて,我らもMcKinleyのように最高峰を目指します!
さらに,McKinleyをも超えるような,他を寄せ付けない圧倒的な強さを見せ付けるべく,開発を進めていきますよ~!!!


登山とARLISSの共通点...寝食を共にして高みを目指すことですかね!笑

一歩一歩確実に歩みを進めていきましょう!


B4 杉本


引用:デナリ-Wikipedia  


2012/06/01

[高玉研B]Tequila Sunrise

【新チーム(Tequila Sunrise)】


B4の高野君から頂きました><
これぞTequila Sunriseです!!


このお酒のように我々も輝いていきますよ!!(ドヤ顔で

現在、6月6日のオープンキャンパスに向け各自目まぐるしく動いております!!
来週もその慌てふためく我々をお届けしていければと思います(笑


B4 田島
一言:オレンジで割らないでテキーラをロックで飲みたい派です

2012/05/31

【旧チーム】グランド実験

旧チームとしての更新は久々となってしまいましたが,今後は新チームに負けないように!頻繁に更新していきます!!!


さてさて,旧チームは昨日,グランドで自動レシオ調整に関する実験をしてきました.

いろいろと問題があり,ここまでくるのに時間がかかってしまいましたが,やっとひとつの山を越えたような感じです.


ローバーの後を歩いて,ひたすらデータを受信...


予想通りの結果が
キタ━━━━(゚∀゚)━━━━ !!!!!


自動レシオ調整を完成させるまでの流れは↓のような感じです.

~~~~~~
BBM作成
↓
基盤修正
↓
ロータリーエンコーダ搭載
↓
動作確認
↓
回転数取得@グランド 
↓
データ解析 ←今ここ!
↓
諸々の値決定
↓
レシオ調整実験@グランド
↓↑
再調整
~~~~~~


次回6月6日の実験までに解析を終わらせ,実験時にレシオ調整の精度を検証します.

乞うご期待!


旧チーム B4杉本


2012/05/28

【全体】チーム名決定!!

予定では朝一に更新を行おうと思ったら・・・
こんな時間になってしまいました><;

申し訳ございませんm(_ _)m


さて、先日、新旧チーム名が決定いたしました!!!


変に焦らしもせずに発表させて頂きます。


旧チーム:McKinley(マッキンリー)
新チーム:Tequila Sunrise(テキーラサンライズ)


となりました!!
ブログの名前表示の所も・・・
【新チーム】とかしないで【TeqSun】みたいに書いていきますか・・・?
良い省略が思いつかないのですが(笑


ともあれ、これからも新旧
もとい、McKinley、Tequila Sunrize ともに頑張ってまいります!!!
(更新も頑張ります!!!)

2012/05/25

【新チーム】多摩川グラウンド実験!!

先日、電気通信大学の多摩川グラウンドで実験を行いました!!


今まで雨と切っても切れない関係だった新チームもこのような快晴!!


気持ちがいいですね><


これからも晴れてくれますように(-∧-)タノンマス


配線が取れてしまって修復に時間をとられてしまいましたが・・・
けれども、修正点が見えてきたので前進です!!


そういえば、本日新旧共にチーム名が決まりました!!!
ですので、次回のブログ更新(月曜日予定)に発表させていただきます!!!

新旧共に実験も多く行ってきてますので、そちらも更新予定です( `ー´)ノオタノシミニ


@arliss_tkdmlab

TwitterでARLISS関連のつぶやきも更新予定ですので
よろしければフォローお願いします><


2012/05/11

【新チーム】タイヤ制作~その2

どうですか!?


ひとまず完成^^b

実験が楽しみですね><


新チーム B4 田島